Cámara es una criatura robótica hecha sobre una cámara PTZ comercial y una Raspberry Pi 5. Ya mira y oye; ahora también siente cuando la tocan. Tiene tres zonas sensibles —el pelo, un costado y la parte de abajo— y cada una despierta una reacción distinta.
Lo difícil no es detectar un dedo, es dónde vive el sensor: va montado sobre la parte que gira e inclina, y la cámara da vueltas en pan. Un cable desde ahí hasta la Pi se enredaba con el movimiento. Por eso el tacto es un nodo aparte, a batería y por Bluetooth.
Sentir
Cinta de cobre y pelo con hilos conductores de acero: el cuerpo se vuelve sensor.
Avisar
Un nodo a batería que avisa por Bluetooth Low Energy (BLE), sin cable hasta la Pi.
Reaccionar
Cada zona tiene su gesto y su sonido, mientras dure el toque.
Sentir: un dedo cambia la carga
El tacto de Cámara es capacitivo, como la pantalla de un teléfono. Cada zona sensible es un pedazo de metal —un electrodo— conectado a un chip que mide cuánta carga eléctrica le cabe. El cuerpo humano conduce, así que cuando un dedo se acerca, el electrodo «crece» y la medición sube. No hace falta apretar: basta con rozar.
El chip es un MPR121, que lee 12 electrodos a la vez y avisa cuál está tocado. Los electrodos son de dos tipos:
Las líneas de cobre son tiras de cinta de cobre adhesiva pegadas en el costado y en la parte de abajo. Son baratas, se cortan con tijera y se pegan donde uno quiera que haya piel. Cada tira lleva su propio cable hasta un pin del MPR121.
El pelo es un penacho de plástico de los que se usan para decorar cascos de moto, con hilos conductores de acero entremedio. El plástico da la forma y el movimiento; el acero es lo que siente. Así Cámara reacciona a una caricia en el pelo, no solo a un toque sobre una superficie. Los hilos de acero se unen con pinzas al cable de cobre que va al MPR121: el acero no se puede soldar con estaño, y la pinza resuelve la unión sin soldadura. El pelo usa solo 2 electrodos, uno adelante y otro atrás, cada uno amarrado a 10 hilos: con más electrodos, los hilos de uno terminarían rozando los del otro y el toque se confundiría de zona.
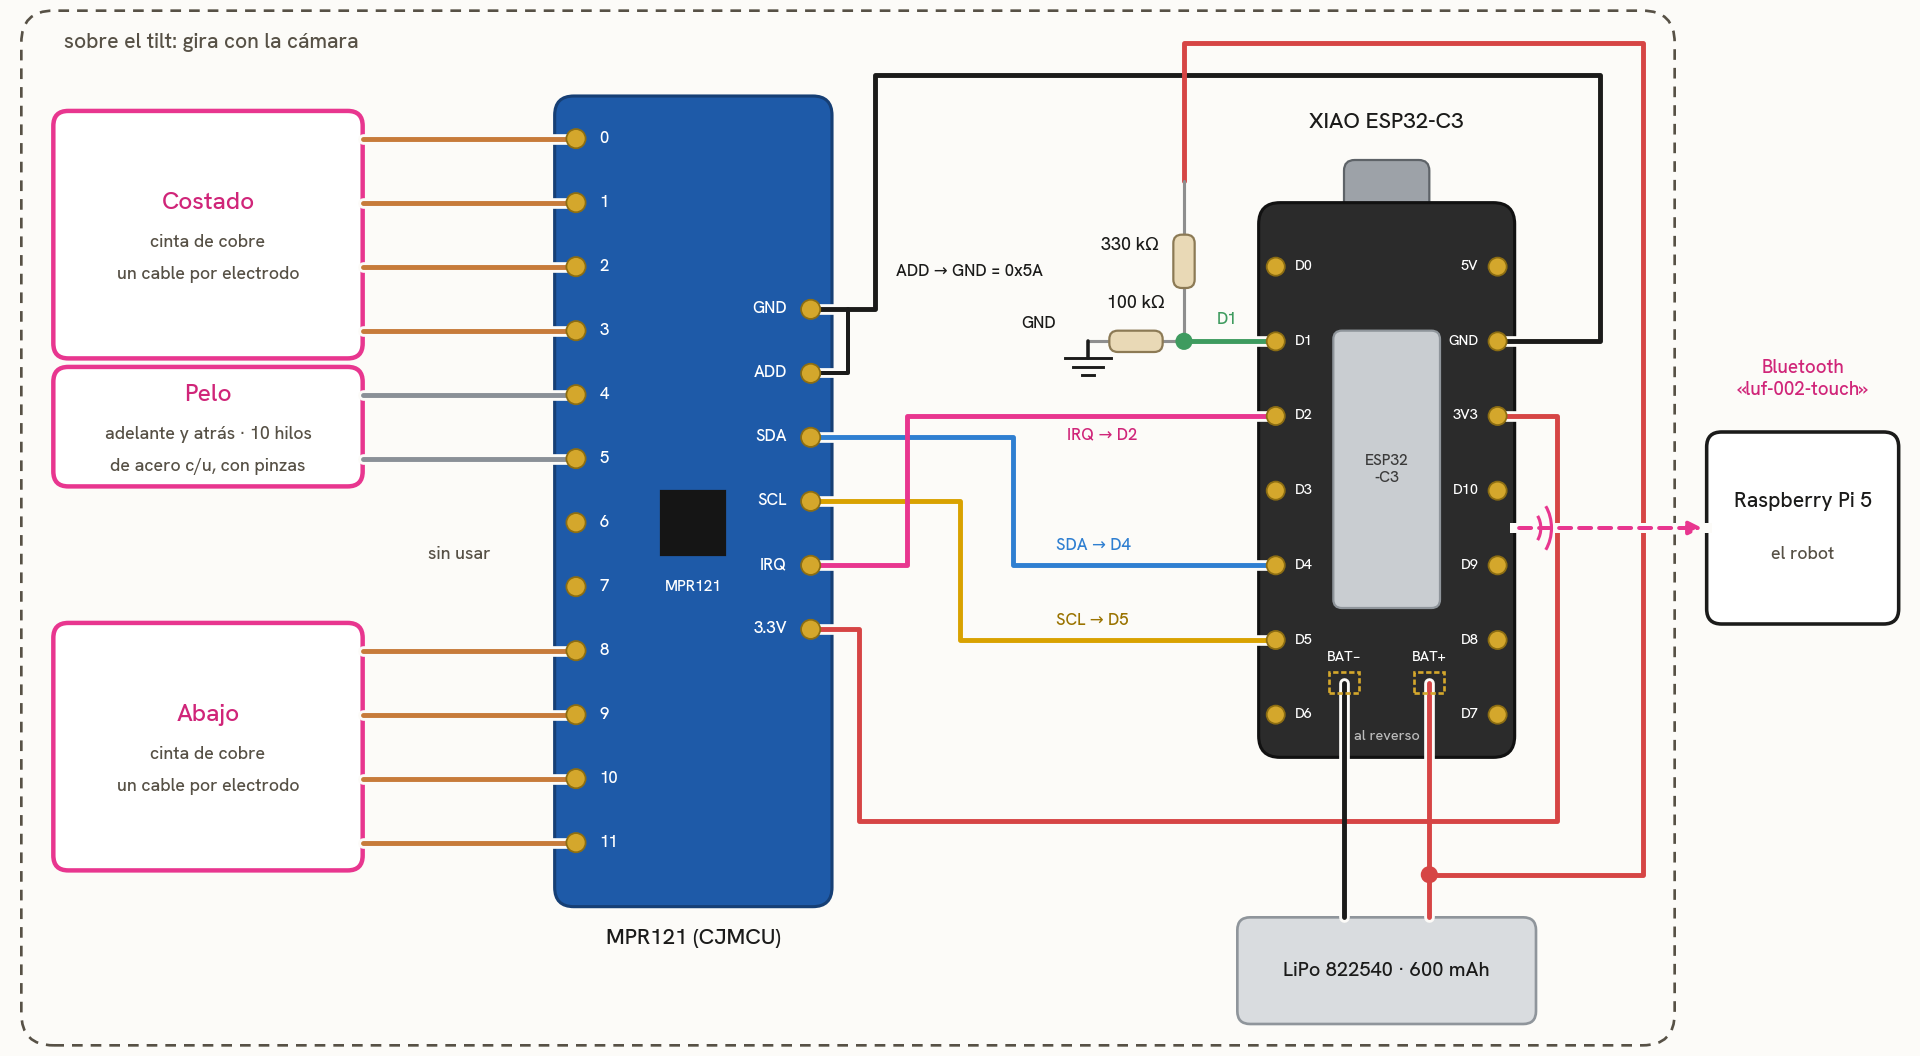
| zona | material | electrodos | conexión |
|---|---|---|---|
| costado | cinta de cobre | E0–E3 | cable |
| pelo | hilos de acero en pelo de plástico | E4–E5 | pinzas al cable de cobre |
| abajo | cinta de cobre | E8–E11 | cable |
Las zonas se armaron tocando cada una por separado: una mano activa varios electrodos vecinos a la vez, nunca uno solo. Por eso Cámara no reacciona a un electrodo sino a una zona.
Cada electrodo tiene su propio ruido, que depende de lo largo del cable y de lo que tenga cerca. Por eso, al encenderse, el nodo pasa 3 segundos midiendo cada uno sin que nadie lo toque, y fija su umbral en el doble del ruido medido (entre 12 y 200). Para darlo por suelto exige la mitad. Si alguien lo toca en ese rato, el toque cuenta como ruido y esa zona queda menos sensible.
Cualquier conductor puede ser piel
Con un sensor capacitivo, la forma la decide el diseño: una cinta, un hilo dentro de un pelo. Basta con que conduzca, pero hay que pensar en cómo se une al cable: el acero conduce y no se suelda con estaño, por eso va con pinzas.
El umbral se mide en el lugar
El ruido de un electrodo depende de dónde está montado. Calibrar en cada encendido, ya armado, es más confiable que un número fijo de la hoja de datos.
Avisar: inalámbrico porque el cable se enredaba
La primera idea era obvia: un cable desde el MPR121 hasta la Raspberry Pi. Pero el sensor va arriba, en la parte que se inclina, y esa parte también gira en pan. Con cada vuelta el cable se enrollaba alrededor de la cámara. La solución fue sacar el cable: el tacto es un nodo propio, con su batería y su radio.
| componente | qué hace |
|---|---|
| Seeed XIAO ESP32-C3 | Microcontrolador con Bluetooth Low Energy. Lee el MPR121, avisa a la Pi y además carga la LiPo. |
| MPR121 | Sensor capacitivo de 12 electrodos, conectado por I2C (dirección 0x5A). |
| LiPo 822540, 600 mAh | La batería. Se carga por el USB del XIAO. |
| Divisor 330 kΩ / 100 kΩ | Le permite al XIAO medir el voltaje de la batería. |
| Cinta de cobre y pelo con hilos conductores de acero | Los electrodos. |
El nodo no le pregunta al MPR121 a cada rato si lo tocan. El MPR121 tiene una línea de aviso, la IRQ, que solo baja cuando algo cambia: un toque nuevo o un dedo que se va. Recién ahí el XIAO lee los 12 electrodos —caben en 2 bytes, un bit por electrodo— y le manda ese dato a la Pi por Bluetooth.
En la Pi, un hilo aparte escucha al nodo (con la librería bleak) y deja cada toque anotado con su hora de llegada. Así, un toque de 30 ms que empieza y termina entre dos vueltas del lazo principal no se pierde. Para ahorrar energía, el chip duerme entre eventos y baja su reloj a entre 40 y 80 MHz. La batería se mide cada 30 segundos, pero no se transmite: la Pi la lee al conectarse, y el nodo solo avisa cuando queda poca o cuando terminó de cargar.
Cámara sigue viva sin el nodo. Si está apagado, sin batería o fuera de alcance, el robot sigue mirando y oyendo, y lo dice en su registro: si pasa más de 60 s sin enlace, avisa; con la batería bajo 15 %, también. Un sensor que se calla sin avisar es indistinguible de «nadie lo está tocando».
Lo que gira no se cablea
Un sensor sobre una parte que da vueltas pide radio y batería, o un anillo rozante. Para pocos datos, la radio es más simple.
Avisar cambios, no estados
Mandar solo cuando algo cambia ahorra radio y batería. El costo se paga del otro lado: quien recibe tiene que recordar el último estado.
Reaccionar: cada zona, su respuesta
Cámara no tiene una reacción al tacto: tiene una por zona. Cada zona es un impulso, una regla que dice «si pasa esto, haz aquello». Para no reaccionar a un roce accidental, el toque tiene que durar al menos 0.3 s. Y mientras siguen tocándola, la reacción se repite: una caricia larga recibe una respuesta larga.
| zona | movimiento | sonido |
|---|---|---|
| pelo | asiente suave, en onda | un «mmmm» de gusto |
| costado | un «no» corto | una risita de cosquillas |
| abajo | ronroneo con los dos ejes a la vez | ronroneo |
El movimiento y el sonido son dos cuerpos distintos: los motores de la cámara y un parlante. Cada uno tiene su propio turno, así que pueden pasar juntos —Cámara se mueve y ronronea al mismo tiempo— sin pelearse por el mismo recurso.
El ronroneo va por el parlante porque el de los motores casi no se oye: el eje vertical zumba en 150 Hz, apenas 8 a 11 dB sobre el ruido de la sala. El del parlante es un tren de pulsos cortos, unos 24 por segundo, que el oído no separa y escucha como una textura. El tono va alrededor de 182 Hz y cambia un poco cada vez, porque repetir exactamente el mismo sonido se oye como una grabación en loop. Los otros dos sonidos también son sintetizados y también cambian cada vez: el «mmmm» es una vocal casi sin armónicos altos, que suena a boca cerrada, y la risita es un tren de 7 a 9 sílabas cortas que van bajando de tono, como una risa que se desinfla.
Un límite honesto: si Cámara está siguiendo a alguien o en medio de otro gesto, no suelta los motores, y el toque se pierde.
Zonas, no electrodos
Una mano real nunca toca un solo punto. Agrupar sensores por zona del cuerpo hace la reacción estable y fácil de entender.
Cada salida, su turno
Separar movimiento y sonido como recursos independientes deja que una criatura haga dos cosas a la vez sin un árbitro que las bloquee.
Problemas encontrados
Un dedo apoyado parecía un toque viejo
El nodo avisa cambios: «me tocaron» y «me soltaron». Pero cada impulso exige que el dato sea fresco, de hace menos de 1 s, para no reaccionar a algo que ya pasó. Con un dedo apoyado 10 segundos, el último aviso tenía 10 segundos de edad, y Cámara lo daba por viejo justo mientras la estaban tocando.
El arreglo: mientras el enlace Bluetooth está arriba, la Pi vuelve a anotar el último estado del tacto en cada vuelta, con la hora actual. Si el enlace se cae, deja de hacerlo: la edad crece y Cámara deja de creer que la tocan, que es la verdad —ya no lo sabe.
«Sin cambios» no es «sin datos»
Un sensor que avisa por cambios necesita que alguien sepa si el enlace sigue vivo; si no, la ausencia de avisos significa dos cosas opuestas.
La edad de un dato es un dato
Guardar cuándo se supo algo, y no solo qué, permite que el robot deje de creer lo que ya no puede confirmar.
Cómo lo probamos
El nodo se prueba solo, sin el robot, desde la Pi o desde un computador con Bluetooth: un script de unos 30 s se conecta, muestra cada toque por electrodo y la batería. Las zonas salieron de esa misma prueba, tocando cada parte del cuerpo por separado.
| prueba | herramienta | estímulo | qué mide |
|---|---|---|---|
| Nodo solo | ble_check.py | tocar cada electrodo | enlace, máscara de toques, batería |
| Mapa de zonas | ble_check.py | una mano en cada zona, por separado | qué electrodos se activan juntos |
| Batería | multímetro | voltaje real de la LiPo | corrección del divisor (3.90 → 4.00 V) |
| Ruido por electrodo | firmware, al encender | 3 s sin tocar | umbral de cada electrodo |
Lo que se lleva a otros robots
El tacto de Cámara es chico, pero deja reglas que sirven en cualquier criatura.
Mapear tocando, no dibujando
Qué electrodo corresponde a qué zona se descubre con una mano real sobre el cuerpo armado, no en el plano.
Probar cada pieza por separado
Un nodo que se puede probar sin el robot aísla las fallas: si el script ve el toque y el robot no reacciona, el problema está en el robot.
Un sensor opcional tiene que avisar cuando falta
Que el robot siga funcionando sin una pieza es bueno; que lo haga en silencio esconde la falla.